
Hệ thống tự động hóa gồm những thành phần nào?
Mục lục
- Tự động hóa là gì và hệ thống tự động gồm những gì?
- Cảm biến: hệ thống biết điều gì đang xảy ra
- Bộ điều khiển: hệ thống quyết định phản ứng thế nào
- Cơ cấu chấp hành: biến lệnh thành tác động vật lý
- Cảm biến, bộ điều khiển và cơ cấu chấp hành phối hợp như thế nào?
- Vòng hở, vòng kín và ví dụ điều khiển nhiệt độ
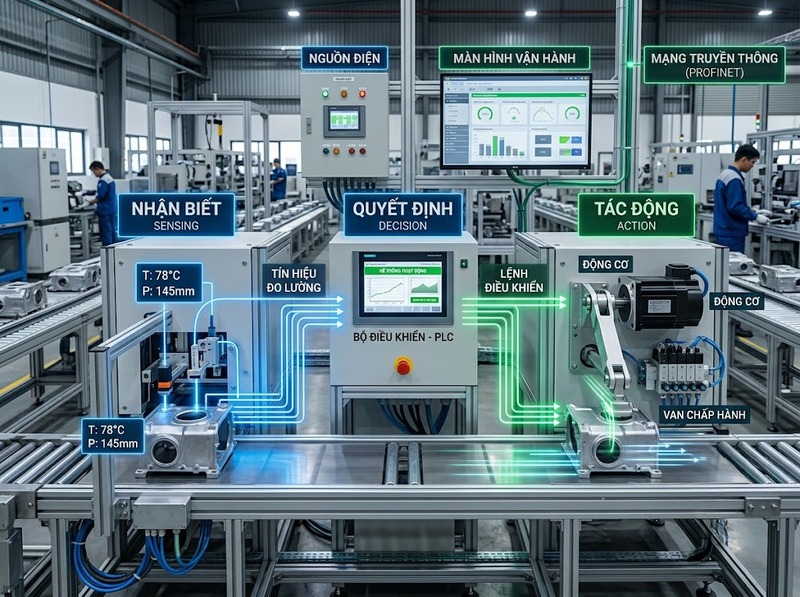
Tự động hóa cho phép hệ thống thu nhận trạng thái, xử lý theo mục tiêu hoặc logic đặt trước và tạo tác động lên quá trình. Ba chức năng cốt lõi tương ứng với cảm biến, bộ điều khiển và cơ cấu chấp hành, còn phản hồi quyết định cách hệ thống tự hiệu chỉnh kết quả.
Một hệ thống tự động có thể đơn giản như bộ điều nhiệt hoặc phức tạp như một dây chuyền sản xuất. Dù quy mô khác nhau, có thể phân tích chúng bằng ba câu hỏi: hệ thống nhận biết trạng thái bằng gì, quyết định bằng gì và tác động lên quá trình bằng gì. Ba chức năng đó lần lượt thuộc về cảm biến, bộ điều khiển và cơ cấu chấp hành. Nguồn điện, thiết bị bảo vệ, giao diện vận hành và truyền thông có thể rất quan trọng trong hệ thống thực tế, nhưng chúng là các lớp hỗ trợ cho chuỗi chức năng đo – quyết định – tác động.
Tự động hóa là gì và hệ thống tự động gồm những gì?
Tự động hóa là việc dùng công nghệ để thực hiện một phần hoặc toàn bộ chuỗi giám sát, ra quyết định và tác động theo logic đã xác định, nhờ đó giảm nhu cầu con người can thiệp trực tiếp ở từng bước. Một hệ thống có thể chạy theo trình tự cố định hoặc tự điều chỉnh theo trạng thái đo được; mức độ tự động phụ thuộc vào cách các chức năng này được tổ chức.
Ở mức chức năng, hệ thống điều khiển tự động thường có ba khối chính: cảm biến thu nhận thông tin, bộ điều khiển xử lý và tạo lệnh, còn cơ cấu chấp hành biến lệnh thành tác động vật lý. Ba khối cùng làm việc với một đối tượng hoặc quá trình cần điều khiển, chẳng hạn nhiệt độ phòng, mực nước trong bồn hoặc vị trí của một trục máy.
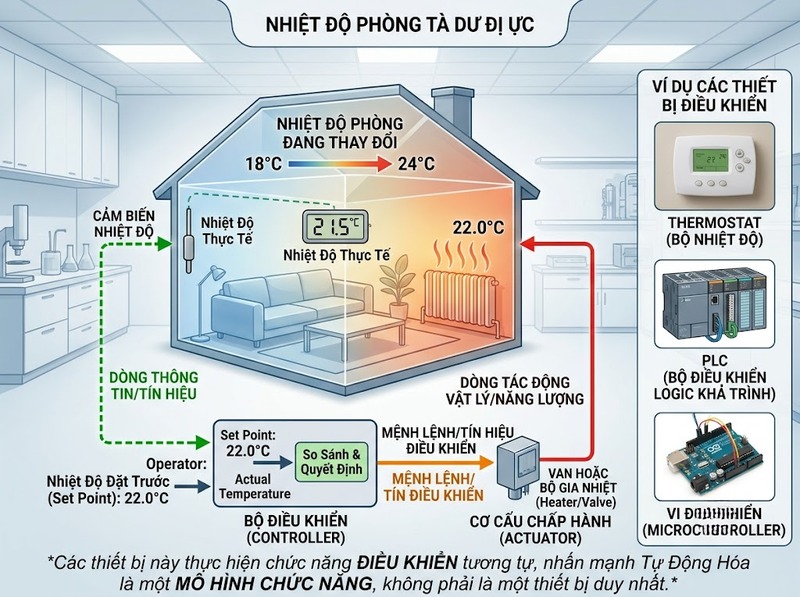
Với điều khiển vòng kín, bộ điều khiển còn có một mục tiêu, thường gọi là giá trị đặt (setpoint). Cảm biến cung cấp giá trị quá trình đang đo được; bộ điều khiển dựa vào giá trị đó và mục tiêu để tạo tín hiệu điều khiển cho cơ cấu chấp hành. Robot hay PLC có thể xuất hiện trong hệ thống tự động, nhưng không phải bản thân chúng đồng nghĩa với tự động hóa.
Ba khối trên là mô hình chức năng, không phải danh sách đầy đủ mọi thiết bị vật lý. Một hệ thống thực tế có thể có nhiều cảm biến, nhiều bộ điều khiển và nhiều cơ cấu chấp hành, cùng các tầng nguồn, an toàn, giao diện hoặc truyền thông.
Cảm biến: hệ thống biết điều gì đang xảy ra
Cảm biến là nơi hệ thống thu nhận thông tin từ quá trình thực. Nó nhận biết một đại lượng hoặc trạng thái như nhiệt độ, áp suất, mức, vị trí, tốc độ hay trạng thái đóng/mở rồi đưa thông tin đó về dạng mà bộ điều khiển có thể sử dụng.
Phần tử cảm nhận phản ứng với đại lượng vật lý; tín hiệu sau đó có thể được chuyển đổi hoặc chuẩn hóa thành dạng điện, số hoặc khí nén. Trong công nghiệp, một bộ truyền đo có thể biểu diễn giá trị đo bằng tín hiệu dòng 4–20 mA. Với thiết bị số, dữ liệu được truyền theo giao tiếp phù hợp. Dù ở dạng nào, bộ điều khiển phải nhận được một biểu diễn đủ rõ của trạng thái cần theo dõi.
Trong mô hình cơ bản, cảm biến không ra quyết định điều khiển. Một cảm biến nhiệt độ báo 32 °C chỉ cung cấp trạng thái; việc bật quạt, mở van hay dừng máy phụ thuộc vào mục tiêu và logic của bộ điều khiển. Cảm biến thông minh có thể tự xử lý, chẩn đoán hoặc hiệu chỉnh một phần, nhưng chức năng đo vẫn phải tách biệt với chức năng quyết định.
Khi đọc một sơ đồ tự động hóa, hãy xác định đại lượng nào cần biết và thiết bị nào biến đại lượng đó thành dữ liệu đầu vào. Nếu phép đo không đại diện đúng cho trạng thái cần kiểm soát, phần điều khiển phía sau cũng không có đủ thông tin để phản ứng đúng.
Bộ điều khiển: hệ thống quyết định phản ứng thế nào
Bộ điều khiển nhận dữ liệu đầu vào, xử lý theo chương trình hoặc thuật toán đã thiết kế và tạo tín hiệu đầu ra cho cơ cấu chấp hành. Trong hệ tuần tự, quyết định có thể dựa trên trạng thái logic; trong vòng phản hồi, quyết định còn phụ thuộc vào mức sai lệch giữa mục tiêu và giá trị đo.
Có thể biểu diễn sai lệch đơn giản bằng e = giá trị đặt − giá trị đo. Bộ điều khiển dùng sai lệch này cùng luật điều khiển để xác định hành động tiếp theo. Với một bộ điều nhiệt đơn giản, luật có thể chỉ là bật/tắt. Với quá trình cần điều chỉnh liên tục, tín hiệu đầu ra có thể thay đổi theo mức sai lệch và cách thuật toán được cấu hình.
PLC là một bộ điều khiển phổ biến trong máy móc và công nghiệp, nhưng không phải hệ thống tự động nào cũng cần PLC. Chức năng quyết định còn có thể do bộ điều nhiệt chuyên dụng, vi điều khiển, relay logic, máy tính công nghiệp hoặc bộ điều khiển chuyên biệt thực hiện. Vì thế, khi xác định “bộ não” của hệ thống, cần tìm nơi logic được thực thi chứ không chỉ tìm một thiết bị mang nhãn PLC.
Khả năng của bộ điều khiển luôn phụ thuộc vào dữ liệu đầu vào, logic và phần cứng đầu ra. Dữ liệu sai, giá trị đặt không phù hợp hoặc cơ cấu chấp hành không đủ khả năng tác động đều có thể khiến quá trình không đạt mục tiêu dù thuật toán chạy đúng.
Cơ cấu chấp hành: biến lệnh thành tác động vật lý
Cơ cấu chấp hành biến tín hiệu điều khiển thành thay đổi vật lý trên quá trình. Bộ điều khiển có thể yêu cầu tăng tốc độ, mở van hoặc gia nhiệt; cơ cấu chấp hành phải biến yêu cầu đó thành mô-men, chuyển động, nhiệt, áp lực hoặc lưu lượng thực.
Một van điều khiển biến tín hiệu điện hoặc khí nén thành thay đổi độ mở. Cụm biến tần–động cơ biến lệnh tốc độ thành chuyển động quay. Xy lanh khí nén dùng năng lượng khí nén để tạo chuyển động thẳng. Trong hệ gia nhiệt, phần tử đóng cắt công suất và bộ gia nhiệt phối hợp để biến lệnh điện thành nhiệt tác động lên quá trình.
Tín hiệu đầu ra của bộ điều khiển chưa phải là kết quả vật lý. Cơ cấu chấp hành phải có đủ công suất, hành trình, tốc độ đáp ứng hoặc khả năng tạo lực để thực hiện lệnh trong điều kiện thực tế. Nếu actuator đã tới giới hạn nhưng bộ điều khiển vẫn tăng lệnh, trạng thái quá trình không thể tiếp tục thay đổi theo mong muốn.
Cơ cấu chấp hành cũng không tự xác định mục tiêu. Chức năng của nó là thực thi lệnh trong giới hạn thiết kế, còn việc chọn mục tiêu và luật phản ứng thuộc về bộ điều khiển.
Cảm biến, bộ điều khiển và cơ cấu chấp hành phối hợp như thế nào?
Ba khối phối hợp theo chuỗi đo → quyết định → tác động. Với điều khiển vòng kín, chuỗi tiếp tục bằng đo lại, tạo thành một vòng phản hồi.
Cảm biến đo trạng thái của quá trình và gửi tín hiệu về bộ điều khiển. Bộ điều khiển xử lý tín hiệu theo mục tiêu hoặc logic đã đặt rồi tạo lệnh đầu ra. Cơ cấu chấp hành nhận lệnh, tác động lên quá trình và làm trạng thái thay đổi. Cảm biến sau đó đo trạng thái mới, đưa kết quả trở lại bộ điều khiển để chu kỳ tiếp tục.
Phản hồi làm cho lệnh điều khiển phụ thuộc vào kết quả thực tế thay vì chỉ phụ thuộc vào kế hoạch ban đầu. Nếu nhiệt độ còn thấp hơn giá trị đặt, hệ thống có thể tiếp tục gia nhiệt; khi nhiệt độ tiến gần mục tiêu, lệnh có thể giảm hoặc ngắt tùy luật điều khiển. Nhờ đo lại, hệ thống có thể phản ứng với nhiễu hoặc thay đổi của quá trình trong phạm vi mà cảm biến, thuật toán và cơ cấu chấp hành còn xử lý được.
Các hệ thống có thể dùng thuật toán và dạng tín hiệu khác nhau, nhưng quan hệ chức năng vẫn giữ nguyên: cảm biến cung cấp trạng thái, bộ điều khiển biến trạng thái và mục tiêu thành lệnh, còn cơ cấu chấp hành biến lệnh thành tác động. Chất lượng của toàn vòng phụ thuộc vào cả ba mắt xích và vào cách chúng liên kết với quá trình.
Vòng hở, vòng kín và ví dụ điều khiển nhiệt độ
Hệ thống tự động không bắt buộc phải dùng phản hồi. Vòng hở và vòng kín khác nhau ở việc kết quả đầu ra có được đo và dùng để hiệu chỉnh hành động tiếp theo hay không.
Trong vòng hở, hệ thống thực hiện lệnh theo logic, thời gian hoặc điều kiện đầu vào mà không dùng chính kết quả của đại lượng cần điều khiển để sửa lệnh. Một bơm được đặt chạy 10 phút rồi dừng có thể hoạt động tự động dù hệ thống không đo lượng nước cuối cùng để hiệu chỉnh thời gian chạy. Cấu trúc này đơn giản, nhưng khi tải hoặc điều kiện môi trường thay đổi, sai lệch của kết quả không tự quay về để sửa lệnh.
Trong vòng kín, kết quả được đo và phản hồi về bộ điều khiển. Với điều khiển nhiệt độ phòng, cảm biến nhiệt độ đo nhiệt độ hiện tại; bộ điều khiển hoặc thermostat so sánh giá trị đo với giá trị đặt; cơ cấu chấp hành có thể là van, bộ gia nhiệt hoặc cụm điều khiển máy nén tạo tác động làm nóng hay làm lạnh. Nhiệt độ thay đổi, cảm biến đo lại và vòng lặp tiếp tục theo luật điều khiển.
Một hệ vòng hở vẫn có thể chứa cảm biến phục vụ trình tự hoặc liên động. Tiêu chí phân biệt không phải “có cảm biến hay không”, mà là đại lượng đầu ra cần kiểm soát có được phản hồi để sửa lệnh hay không. Khi phân tích một hệ thống, lần theo bốn câu hỏi — đang đo gì, khối nào quyết định, phần tử nào tác động và kết quả có quay về ảnh hưởng lệnh kế tiếp hay không — sẽ cho thấy cấu trúc điều khiển của nó.
Một hệ thống tự động có thể được hiểu qua ba chức năng nền tảng: cảm biến thu nhận trạng thái, bộ điều khiển tạo quyết định và cơ cấu chấp hành tạo tác động. Trong vòng kín, kết quả của tác động được đo lại và phản hồi về bộ điều khiển, tạo thành chuỗi đo – quyết định – tác động – đo lại; trong vòng hở, kết quả đó không được dùng để hiệu chỉnh lệnh. PLC, giao diện vận hành hay truyền thông có thể bổ sung nhiều chức năng, nhưng không thay đổi logic cốt lõi này.

GỬI Ý KIẾN BÌNH LUẬN

