Robot tự động phối hợp cảm biến và điều khiển thế nào?
Mục lục
- Robot tự động gồm những phần nào trong chu trình hoạt động?
- Chu trình cảm nhận, xử lý, điều khiển và hành động diễn ra như thế nào?
- Vì sao phản hồi cảm biến quyết định khả năng tự động của robot?
- Robot tự động khác gì hệ thống chỉ chạy theo chương trình cố định?
- Làm thế nào để đánh giá một robot có phối hợp cảm biến và điều khiển tốt?
Robot tự động phối hợp cảm biến, bộ điều khiển và cơ cấu chấp hành theo một vòng kín: cảm nhận trạng thái môi trường, xử lý dữ liệu, tạo lệnh điều khiển, thực hiện hành động rồi tiếp tục nhận phản hồi để điều chỉnh
Robot tự động không chỉ là một thiết bị có thể tự di chuyển hoặc thực hiện một thao tác theo chương trình. Về bản chất, nó là một hệ thống phải phối hợp giữa khả năng cảm nhận, xử lý, điều khiển và tác động lên môi trường để hoàn thành nhiệm vụ
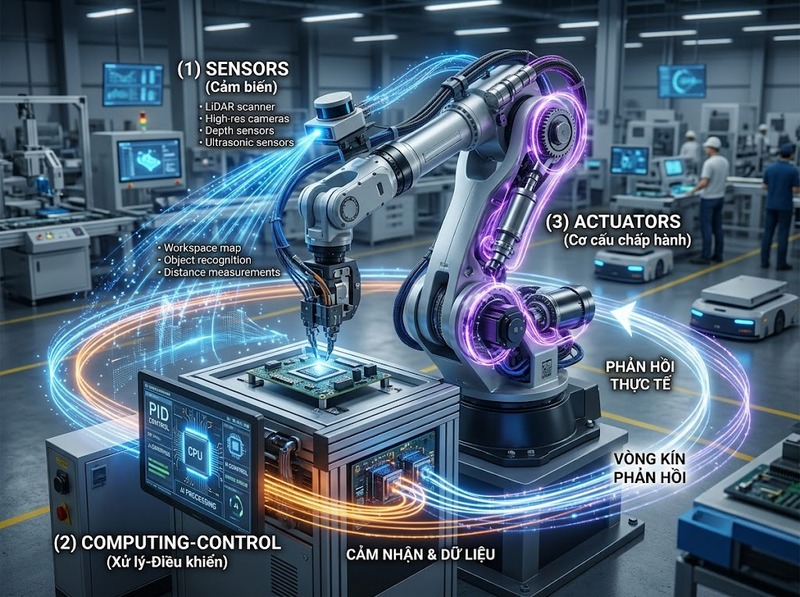
Cách phối hợp này thường hình thành một chu trình khép kín:
Cảm biến → Dữ liệu → Xử lý → Quyết định điều khiển → Cơ cấu chấp hành → Trạng thái mới → Phản hồi về cảm biến
ISO 8373:2021 là tiêu chuẩn thuật ngữ dành cho lĩnh vực robot và thiết bị robot, cho thấy việc chuẩn hóa khái niệm là một phần quan trọng trong việc mô tả các hệ thống robot
Robot tự động gồm những phần nào trong chu trình hoạt động?
Một robot tự động có thể được nhìn như sự kết hợp của ba lớp chính: cảm nhận, điều khiển và hành động, trong đó phần xử lý nằm giữa cảm nhận và điều khiển
Cảm biến tạo đầu vào cho hệ thống
Cảm biến thu nhận thông tin về robot hoặc môi trường. Tùy nhiệm vụ, thông tin đó có thể liên quan đến vị trí, khoảng cách, tốc độ, lực, trạng thái tiếp xúc hoặc hình ảnh
Điểm quan trọng là cảm biến không tự quyết định robot phải làm gì. Nó biến một trạng thái vật lý thành dữ liệu mà bộ điều khiển có thể sử dụng
Bộ điều khiển biến dữ liệu thành lệnh
Bộ điều khiển nhận dữ liệu cảm biến, so sánh trạng thái hiện tại với mục tiêu hoặc điều kiện đã đặt ra rồi tính toán lệnh cần thực hiện
Ở một hệ thống phản hồi, điều khiển không chỉ dựa vào lệnh ban đầu. Kết quả thực tế được đưa trở lại hệ thống để phát hiện sai lệch và điều chỉnh tiếp
Nghiên cứu của NIST về một hệ thống điều khiển robot di động dạng vòng kín cũng mô tả việc tích hợp phản hồi cảm biến vào hệ thống điều khiển để xử lý các sai lệch về vị trí và hướng trong quá trình vận hành
Cơ cấu chấp hành biến lệnh thành hành động
Cơ cấu chấp hành nhận lệnh điều khiển và tạo ra tác động vật lý, chẳng hạn chuyển động của khớp, bánh xe, tay máy hoặc cơ cấu gắp
Vì vậy, có thể phân biệt rõ:
· Cảm biến: Cho hệ thống biết trạng thái đang xảy ra
· Bộ điều khiển: Xác định cần phản ứng như thế nào
· Cơ cấu chấp hành: Thực hiện phản ứng đó
Nếu thiếu một mắt xích, khả năng tự động hóa sẽ bị giới hạn. Robot có cảm biến nhưng không có cơ chế điều khiển phù hợp chỉ có thể thu thập dữ liệu; robot có cơ cấu chấp hành nhưng thiếu phản hồi sẽ khó thích ứng với trạng thái thay đổi
Chu trình cảm nhận, xử lý, điều khiển và hành động diễn ra như thế nào?
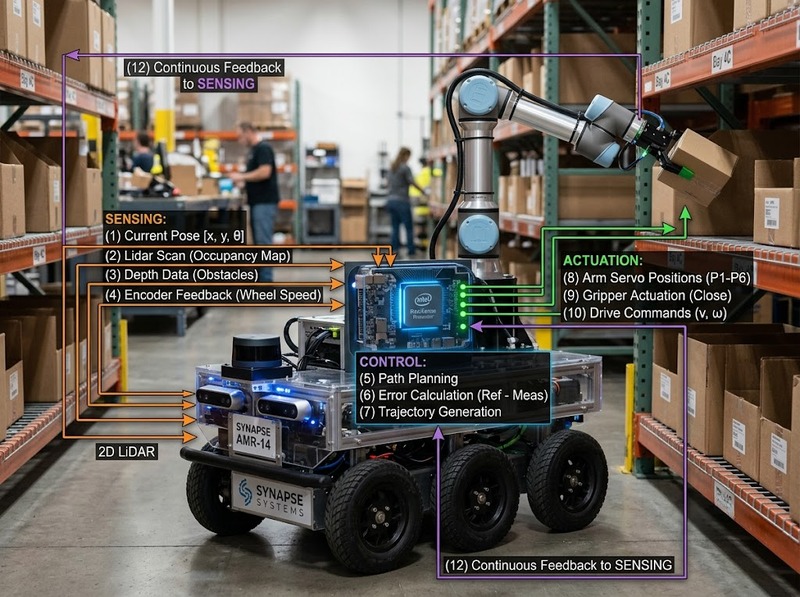
Điểm cốt lõi của robot tự động nằm ở vòng lặp phản hồi, chứ không phải ở từng linh kiện riêng lẻ
Bước 1: Cảm nhận trạng thái
Robot thu nhận dữ liệu từ cảm biến. Dữ liệu có thể cho biết robot đang ở đâu, vật thể nằm ở vị trí nào hoặc trạng thái hiện tại có khác với mục tiêu hay không
Bước 2: Xử lý dữ liệu
Dữ liệu cảm biến được chuyển thành thông tin có ý nghĩa đối với nhiệm vụ. Hệ thống có thể xác định trạng thái, phát hiện sai lệch hoặc đánh giá điều kiện hiện tại
Bước 3: Tính toán lệnh điều khiển
Bộ điều khiển xác định hành động tiếp theo dựa trên trạng thái nhận được và mục tiêu cần đạt
Trong các hệ thống điều khiển robot, nhiệm vụ cấp cao có thể được phân rã thành các lệnh đơn giản hơn cho các tầng điều khiển thấp hơn. NIST từng mô tả kiến trúc trong đó tầng thấp nhất tạo tín hiệu truyền động cho robot, bộ gắp và các cơ cấu chấp hành khác
Bước 4: Cơ cấu chấp hành thực hiện
Lệnh được chuyển thành tác động vật lý. Robot có thể di chuyển, thay đổi tư thế, điều chỉnh vị trí hoặc tác động lên vật thể tùy nhiệm vụ
Bước 5: Đo lại kết quả
Sau hành động, trạng thái mới lại được cảm biến ghi nhận. Nếu kết quả chưa đạt mục tiêu, bộ điều khiển tiếp tục tính toán lệnh mới
Do đó, robot tự động không vận hành theo mô hình đơn giản “nhận một lệnh rồi thực hiện xong” trong mọi trường hợp. Với hệ thống vòng kín, quá trình thực tế gần với:
Mục tiêu → Đo trạng thái → Tính sai lệch → Điều khiển → Hành động → Đo lại → Điều chỉnh
Vì sao phản hồi cảm biến quyết định khả năng tự động của robot?
Nếu robot chỉ thực hiện một chuỗi lệnh cố định mà không biết kết quả thực tế, nó khó xử lý những thay đổi xảy ra ngoài điều kiện đã dự kiến
Phản hồi giúp hệ thống phân biệt giữa lệnh đã gửi và kết quả thực tế
Ví dụ, nếu robot cần đưa một cơ cấu đến một vị trí xác định, bộ điều khiển không chỉ gửi lệnh di chuyển. Hệ thống còn cần biết vị trí thực tế sau chuyển động để xác định còn sai lệch hay không
Điều này tạo ra ba khả năng quan trọng:
· Phát hiện sai lệch: Biết kết quả thực tế khác mục tiêu ở đâu
· Điều chỉnh hành động: Thay đổi lệnh thay vì tiếp tục thực hiện mù theo lệnh cũ
· Duy trì trạng thái mong muốn: Liên tục kiểm tra và hiệu chỉnh trong quá trình vận hành
NIST cũng mô tả các hệ thống robot có sự kết hợp giữa cảm biến, điều khiển và cơ cấu chấp hành trong các bài toán tương tác với môi trường thực, nơi sai số vị trí và hướng có thể thay đổi trong quá trình vận hành
Tuy nhiên, phản hồi không có nghĩa robot luôn tự đưa ra quyết định ở mức cao. Mức độ tự động phụ thuộc vào kiến trúc điều khiển, thuật toán, nhiệm vụ và giới hạn được thiết kế cho hệ thống
Robot tự động khác gì hệ thống chỉ chạy theo chương trình cố định?
Khác biệt quan trọng nằm ở khả năng sử dụng trạng thái thực tế để điều chỉnh hành động
Một hệ thống theo chương trình cố định có thể thực hiện:
Lệnh A → Hành động A → Lệnh B → Hành động B
Trong khi một robot có phản hồi có thể vận hành theo:
Mục tiêu → Cảm nhận → Tính toán → Hành động → Cảm nhận lại → Điều chỉnh
Vì vậy, hai hệ thống đều có thể được gọi là tự động theo nghĩa rộng, nhưng khả năng thích ứng với sai lệch và biến đổi môi trường không giống nhau
Nói cách khác, tự động hóa không đồng nghĩa với tự chủ tuyệt đối. Robot vẫn hoạt động trong các giới hạn do phần cứng, phần mềm, thuật toán, cảm biến, cơ cấu chấp hành và quy tắc vận hành xác định
Làm thế nào để đánh giá một robot có phối hợp cảm biến và điều khiển tốt?
Có thể bắt đầu bằng việc kiểm tra toàn bộ vòng kín thay vì chỉ nhìn vào một bộ phận riêng lẻ
Kiểm tra khả năng cảm nhận
Cần xác định cảm biến có cung cấp đúng thông tin mà nhiệm vụ điều khiển yêu cầu hay không. Nếu thông tin đầu vào không đủ hoặc không phù hợp, bộ điều khiển dù tốt cũng khó tạo ra phản ứng chính xác
Kiểm tra cơ chế điều khiển
Cần xem hệ thống có sử dụng dữ liệu cảm biến để điều chỉnh lệnh hay chỉ thực hiện chuỗi lệnh đã định trước
Kiểm tra khả năng hành động
Lệnh điều khiển phải được cơ cấu chấp hành chuyển thành chuyển động hoặc tác động phù hợp với nhiệm vụ
Kiểm tra vòng phản hồi
Một hệ thống hoàn chỉnh phải có đường đi của thông tin từ hành động quay trở lại cảm biến. Chính đường phản hồi này cho phép robot biết trạng thái mới và tiếp tục điều chỉnh
Trong các hệ thống robot phức tạp, việc đánh giá không chỉ nằm ở khả năng thực hiện chuyển động mà còn ở cách các thành phần cảm nhận, điều khiển và tác động được tích hợp thành một hệ thống có phản hồi
Robot tự động có thể được hiểu rõ nhất qua một chu trình khép kín: cảm biến thu nhận trạng thái, bộ xử lý và điều khiển xác định phản ứng, cơ cấu chấp hành thực hiện hành động, rồi cảm biến tiếp tục ghi nhận kết quả để hệ thống điều chỉnh. Chính mối liên hệ này biến các linh kiện riêng lẻ thành một hệ thống có khả năng phản ứng theo trạng thái thực tế thay vì chỉ thực hiện một chuỗi lệnh cố định

GỬI Ý KIẾN BÌNH LUẬN

